Если вы когда-нибудь гуляли по складу в 2 часа ночи, наблюдая, как рабочие часами поднимают одинаковые картонные коробки, тяжелые пластиковые кувшины или укладывают мешки на поддоны, вы знаете две вещи: во-первых, эта задача физически изнурительна, а во-вторых, это именно тот тип повторяющихся, объемных работ, для которых созданы роботы. Роботы-укладчики паллет изменили логистику и производственные операции за последние два десятилетия, сократив количество травм на рабочем месте, ускорив выполнение заказов и уменьшив человеческие ошибки, которые могут возникнуть в результате длительных смен монотонного подъема. Как поставщик, ориентированный на предоставление надежных, адаптируемых решений для паллетирования для предприятий любого размера, я провел годы, работая вместе с менеджерами заводов, руководителями линий и группами технического обслуживания, чтобы разобраться, как на самом деле работают эти машины, потому что понимание их основных компонентов - это первый шаг к решению, подходит ли робот-укладчик на поддоны для вашего бизнеса.
Когда большинство людей представляют себе робота-укладчика на поддоны, они представляют себе большую руку, раскачивающуюся взад и вперед на заводе по производству ящиков, захватывающую одновременно 12 ящиков с хлопьями и аккуратно укладывающую их на деревянный поддон. Но этот рычаг — лишь самая заметная часть системы. Полная установка робота-укладчика на поддоны представляет собой скоординированную сеть специализированных частей, каждая из которых предназначена для выполнения определенной задачи: перемещения продукта, его обнаружения, хранения в правильном порядке и взаимодействия с остальным программным обеспечением вашего предприятия. Давайте углубимся в каждый из этих компонентов, потому что даже самая мощная рука не будет работать хорошо, если одна часть отсутствует или не соответствует вашим потребностям.
Первым и наиболее очевидным основным компонентом является робот-манипулятор, который большинство людей называют «рукой». Это не универсальная деталь; Манипуляторы бывают разных размеров, грузоподъемности и диапазонов перемещения в зависимости от продуктов, которые вы укладываете на поддоны. Для небольших операций, которые обрабатывают более легкие грузы, такие как розничные коробки или мелкие потребительские товары, большой смысл имеет совместный робот-укладчик. Коллаборативные роботы, или коботы, предназначены для безопасной работы вместе с людьми, без необходимости использования защитного каркаса, что идеально подходит для небольших складов или линий, которым требуется гибкое пространство. Если вы управляете предприятием среднего размера с более высокой пропускной способностью, наш коллаборативный робот для укладки поддонов CR40 рассчитан на полезную нагрузку до 40 килограммов, а его радиус действия позволяет охватить поддоны высотой до 1,8 метра, что достаточно для большинства стандартных промышленных размеров поддонов. Для еще более тяжелых грузов, таких как 50-килограммовые мешки с цементом или промышленные детали, наш коллаборативный робот-укладчик CR50 имеет более высокую грузоподъемность и усиленные соединения, позволяющие выдерживать дополнительный вес без ущерба для точности. Что отличает эти манипуляторы от старых промышленных роботов, так это их совместная конструкция: современные манипуляторы для укладки на поддоны используют серводвигатели, которые обеспечивают шесть степеней свободы, что означает, что они могут вращаться, сгибаться и вращаться, чтобы добраться до труднодоступных мест, приспосабливаться к нестандартной форме упаковки и укладывать продукты практически по любому шаблону - блоками, колоннами, блокировками - в зависимости от ваших производственных потребностей.
Далее, важнейший компонент, который часто упускают из виду, пока он не выйдет из строя: инструмент на конце руки, или EOAT. Это та часть манипулятора робота, которая фактически касается продукта, и выбор неправильного EOAT — одна из наиболее частых ошибок, которые, как мы видим, совершают клиенты при настройке системы укладки на поддоны. Представьте себе, что вы пытаетесь сложить 20-литровые кувшины с водой с помощью захвата, предназначенного для плоских картонных коробок, — в итоге вы получите беспорядок или, что еще хуже, сломанный продукт. EOAT бывает нескольких основных типов, каждый из которых предназначен для определенной категории продуктов. Вакуумные захваты чаще всего используются для плоских и гладких предметов, таких как коробки, пакеты или бутылки; они используют присоски, чтобы захватывать и поднимать всю упаковку одним движением, что позволяет быстро и бережно обращаться с хрупкими товарами. Для предметов неправильной формы или тяжелых предметов, таких как ящики или металлические детали, лучше подходят механические захваты: у них есть регулируемые губки, которые закрываются вокруг продукта и надежно удерживают его, даже если он имеет странную форму. Некоторые специализированные EOAT, которые мы предлагаем для индивидуального применения, включают подъемники для рулонов стали, захваты для барабанов для промышленных бочек и укладчики мешков для сыпучих мешков. Ключевым моментом здесь является то, что EOAT должен соответствовать как весу, форме и материалу продукта, так и используемой вами схеме укладки на поддоны. Хороший EOAT сократит время цикла на 20% и более, поскольку он предназначен для захвата и размещения именно так, как нужно вашей линии, без необходимости настройки нескольких настроек в процессе выполнения задачи.
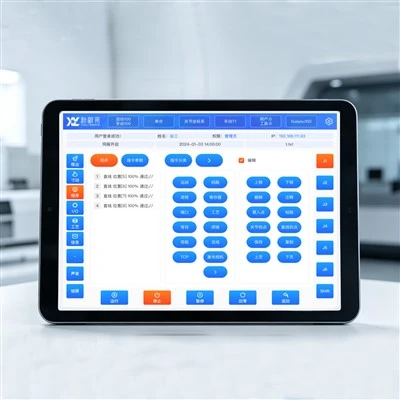
В-третьих, контроллер робота — это «мозг» всей системы, именно здесь происходит все программирование и координация. Если манипулятор — это рука, то контроллер — это центральный компьютер, который сообщает ему, куда двигаться, с какой скоростью двигаться и когда поднимать или опускать продукт. Контроллер сохраняет все ваши схемы укладки на поддоны, поэтому вы можете переключаться между различными артикулами продуктов всего несколькими щелчками мыши — нет необходимости перепрограммировать всю систему каждый раз, когда вы получаете новый заказ. Например, если на вашей линии сегодня продаются коробки с хлопьями, а на следующий день - закусочные, вы можете загрузить сохраненный шаблон для хлопьев, настроить параметры EOAT и начать работу за считанные минуты, вместо того, чтобы тратить часы на программирование. Современные контроллеры также имеют встроенные функции безопасности, которые особенно важны для систем совместной работы, таких как системы коллаборативных роботов-паллетайзеров, которые мы разрабатываем. Эти функции включают в себя технологию определения силы, которая немедленно останавливает робота, если он касается человека или объекта на своем пути, поэтому вам не придется устанавливать дорогие защитные ограждения вокруг всей рабочей зоны. Контроллер также подключается к другим системам вашего предприятия, таким как конвейерная линия, сканеры штрих-кодов и программное обеспечение для управления запасами, поэтому он может получать в режиме реального времени данные о том, какие продукты необходимо укладывать на поддоны, сколько каждого из них и где их нужно разместить на поддоне. Такая интеграция снижает количество ошибок, поскольку роботу не нужно полагаться на ручной ввод данных от работников, чтобы знать, что делать дальше.
В-четвертых, у вас не может быть робота-укладчика на поддоны без вспомогательной инфраструктуры и периферийных компонентов, которые часто являются незамеченными героями успешной установки. Самым основным из них является сам поддон, а точнее, дозаторы поддонов и конвейеры, которые подают пустые поддоны в робот и удаляют полные. Конвейеры имеют решающее значение для перемещения продукции с производственной линии в рабочую зону робота, а затем перемещения полных поддонов на отправку или хранение. Без конвейера подходящего размера робот может не доставлять продукцию достаточно быстро для достижения запланированной пропускной способности, или ему, возможно, придется ждать пустых поддонов, замедляя всю линию. Еще одним ключевым периферийным устройством являются датчики, подобные фотоэлектрическим датчикам, которые определяют, когда посылка находится на месте, чтобы ее мог забрать робот, или датчики высоты, которые следят за тем, чтобы поддон укладывался равномерно, чтобы он не опрокинулся во время транспортировки. Для предприятий, работающих круглосуточно и без выходных, штабелер для поддонов, который автоматически сохраняет пустые поддоны и удаляет полные, может значительно сократить ручной труд, поэтому работникам не придется вручную загружать и выгружать поддоны в течение всего дня. Пол также имеет значение: роботам-укладчикам на поддоны нужна ровная, устойчивая поверхность, потому что неровности даже в 1 сантиметр могут со временем нарушить точность работы робота, что приведет к повреждению продуктов или смещению штабелированных поддонов по центру.
Теперь давайте поговорим о том, как эти компоненты объединяются в реальной установке, потому что понимание отдельных частей — это только полдела. Несколько месяцев назад я работал с компанией по производству снеков, которая сталкивалась с высокой текучестью кадров в отделе укладки на поддоны, а также с 15%-ной долей ошибок при штабелировании поддонов (что означало повреждение продуктов и возврат заказов). Сначала они думали, что им просто нужен более крупный и сильный робот-манипулятор, но когда мы ознакомились с их работой, мы поняли, что их EOAT устарел, а их контроллер не интегрировался с существующей конвейерной системой. Мы рекомендовали комплексную систему, основанную на предлагаемых нами решениях для роботов-укладчиков на поддоны, в сочетании со специальным вакуумным устройством EOAT для коробок с закусками, контроллером, подключенным к их конвейеру и программному обеспечению для инвентаризации, а также световыми завесами для обеспечения безопасности. В течение трех месяцев уровень ошибок снизился до менее чем 1%, производительность паллетирования увеличилась на 30%, и они смогли переназначить своих рабочих, укладывающих на поддоны вручную, на более квалифицированные задачи, снизив текучесть кадров на 25%. В этом заключается сила правильной подборки всех компонентов — не просто выбора манипулятора робота, но и подбора каждой детали для вашей конкретной операции.
Если вы планируете установить на своем предприятии робота-укладчика паллет, первым делом необходимо оценить ваши потребности: с какими продуктами вы работаете? Какова необходимая пропускная способность? Вам нужен робот, чтобы работать рядом с людьми или в отдельной зоне? Наша команда может помочь вам разобраться в этих вопросах, независимо от того, являетесь ли вы малым предприятием, только начинающим автоматизировать, или крупным производственным предприятием, желающим модернизировать существующую линию. Наш спектр решений, от коллаборативных роботов начального уровня до высокопроизводительных систем, разработан с учетом ваших уникальных задач. Ищете ли вы гибкое решение на базе коботов для небольших помещений, такое как Collaborative Cobot Palletizer, или мощную систему для крупносерийного промышленного применения, у нас есть опыт, который поможет вам найти подходящее решение.
Готовы сделать первый шаг к снижению затрат на рабочую силу, повышению производительности и повышению безопасности вашего предприятия для работников? Обратитесь к нашей команде, чтобы обсудить потребности вашего робота-укладчика на поддоны, и мы познакомим вас с каждым компонентом, вариантами настройки и интеграцией, чтобы создать систему, которая подойдет для вашей работы. Вы можете узнать больше о наших решениях для совместной паллетизации на нашем веб-сайте, где вы найдете подробные характеристики наших моделей CR40, CR50 и других, а также информацию о комплексных системах, адаптированных для различных отраслей.
Ссылки:


- Международная организация по стандартизации. (2011). Роботы и роботизированные устройства. Требования безопасности для промышленных роботов. Часть 1. Требования. ИСО 10218-1:2011.
- Институт управления логистикой. (2022). Коллаборативная робототехника на складе: влияние на производительность и безопасность работников. ЛМИ Пресс.
- Ассоциация по развитию автоматизации. (2023). Отчет о рынке робототехники для паллетирования: глобальные тенденции и анализ приложений. Публикации формата А3.